
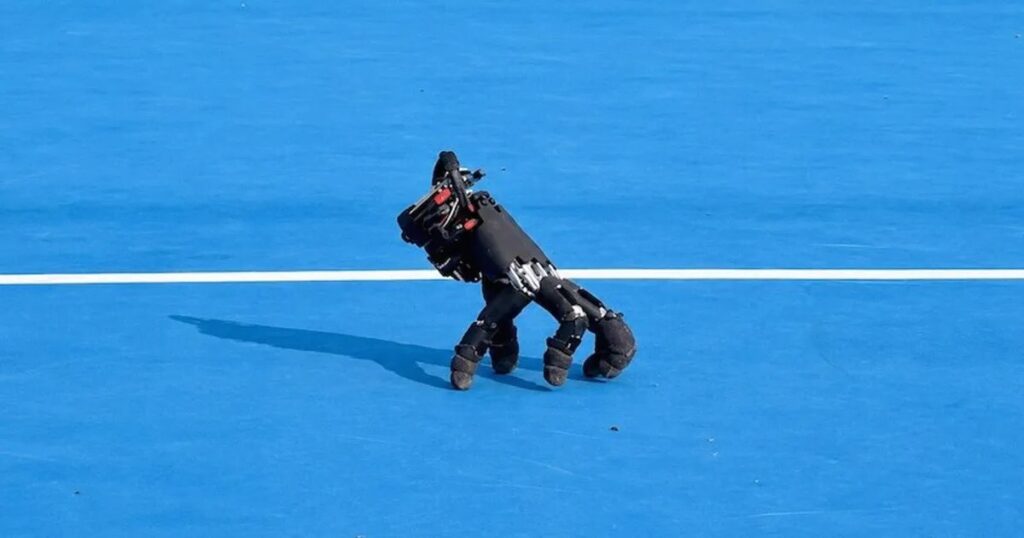
Zürih Federal Teknoloji Enstitüsü’nün (ETH) Yumuşak Robotik Laboratuvarı, bedeninden kopuk ama kendi kendine yürüyen, parmak uçlarında dolaşabilen ve hatta ağırlığını taşırken klavyeye vuran antropomorfik bir robotik elde başarıya ulaştı. Araştırmacıların paylaştığı görüntülerde, hem çok yönlü zeminlerde gezinebilen hem de kendi ağırlığını desteklerken bilgisayarda oyun oynayabilen bu makinenin yetenekleri görüldü.
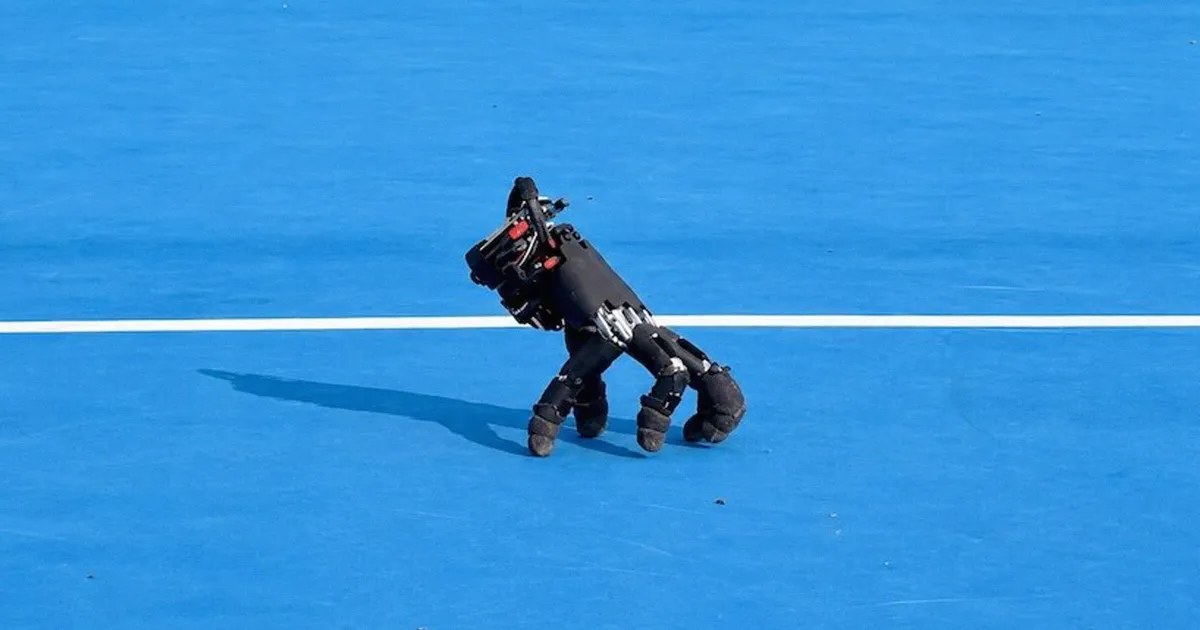
Yeni makineyi izlerken bilgisayar oyununda oynarken izlenen zarif hareketler ne kadar sevimli görünürse, titrek adımlarıyla yola çıkan bu makinenin örümcek benzeri bir havası da aynı anda rahatsız edici bir iz bırakıyor. Araştırmacılar, bedeninden kopuk bir elin yalnızca ilginç bir gösteri değil, aynı zamanda somut işlevsel potansiyel taşıdığını vurguladı.
Kendi Kendine Denge Kurabilen Parmaklar
Araştırmacıların yeni yayımlanan makalede aktardığına göre, kendi hareket kabiliyetine sahip bir robotik el, onu taşıyan kolu takiben gitmesini gerektirmeden dar çalışma alanlarında çalışabilir. Daha büyük bir robot, örneğin elin kısıtlı bir açıklığa yakın bir destek yüzeyine yerleştirebilir. El, ardından bir kontrol düğmesine ya da bir nesneye doğru hareket edebilir, onunla etkileşime geçebilir ve geri dönüp geri alınabilir.
Kendi hareket kabiliyetine sahip bir robotik el, onu taşıyan kolu takiben gitmesini gerektirmeden dar çalışma alanlarında çalışabilir.
Zürih Federal Teknoloji Enstitüsü Araştırmacıları
Bu yaklaşım, özellikle erişilemeyen ya da dar alanlara ulaşılması gereken görevlerde işlevsel bir alternatif sunabilir. Bir makinenin tamamını içeri sokmak yerine yalnızca elin kendisini o alana yerleştirmek, bazı durumlarda daha pratik ve esnek bir çözüm olabilir.
İnsan Gibi Parmaklar, Zorlu Bir Denge
Bedeninden kopuk bir robotik elin en büyük zorluğu, yürümek ve denge kurmak için kullandığı aynı parmaklarla çevreye dokunması gerektiğinde ortaya çıkıyor. Zorluğu artıran bir başka unsur da elin insan benzeri tasarlanması ve parmakların eşit uzunlukta olmaması. El, hazır bir model ve araştırmacılar parmakları ya da yerleşik konum kontrolcüsünü değiştirmeye niyetlenmedi; hedeflerine ulaşmak için robotu eğitmeye odaklandı.
Kendine yetkin olması için araştırmacılar elde bir batarya, yerleşik bir bilgisayar ve çeşitli sensörler yerleştirdi. Ardından elin yazılımının, doğal duruşunu genel olarak koruyarak görevi doğru biçimde tamamladığında ödüllendirildiği pekiştirmeye dayalı öğrenme yöntemini kullanarak sanal bir ortamda eğitti. Yeterli denemeden sonra el, kendi kendine yürümeyi öğrendi ve kısa sürede fiziksel dünyada bunu kanıtlayarak ondan fazla iç ve dış mekânda, mozaikten çimden taşa kadar farklı zeminlerde yürüdü. Bu zeminler hepsi düzdü, ancak el, farklı arazilerin yarattığı sürtünme farkını hesaba katmayı başardığını gösterdi.
Onuza Farklı Zemin, Bir Oyun Kazanmak
En etkileyici ve sevimli gösterilerden biri, robotun bir bilgisayar oyununda oynaması için yönlendirildiği an geldi. Bütünüyle dengeyi koruyarak, el tek tek ok tuşlarına bastı ve klasik bulmaca oyunu Sokoban’ın bir turunu kazandı. bağlantı
Bu bedeninden kopuk robotik uzuvların gelecekte sokaklarda sürü halinde dolaşmasını göreceğimiz sorusuna araştırmacıların cevabı muhtemelen hayır. Ancak bu teknolojiler, tam boyutlu insan benzeri robotları tamamlayıcı biçimde kullanılabilecek.
Robotik ellere kendi hareket kabiliyetini vermek, gelecekteki robotların insanlara özel alanlarda ve arayüzlerde daha çok yönlü olmasını sağlayabilir.
Zürih Federal Teknoloji Enstitüsü Araştırmacıları
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.

Söz sizde.
Deneyiminizi, sorularınızı ve katkılarınızı paylaşın. E-posta adresiniz yayımlanmaz.