

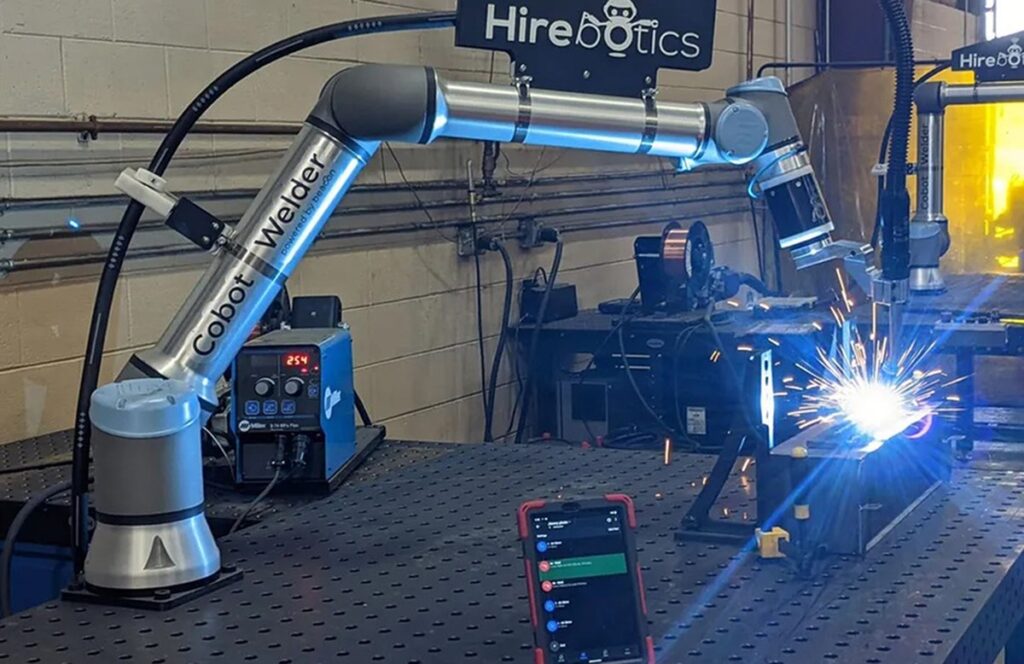
Tennessee merkezli Hirebotics LLC, üreticilerin hareketli parçaları boyamalarına ve büyük, yönetilmesi zor malzeme ve montajlara dokunmalarına olanak tanıyan işbirlikçi robotlarına (kobot) yeni uzantılar eklediğini duyurdu. Şirketin mürettebatın mevcut çalışma biçimini değiştirmeden kullanabileceği yeni yetenekler; çizgi izleme (line tracking) ve modüler ray özelliklerini içeriyor. Kurucu ve CEO Matthew Bush, her iki yeteneğin de aynı sorundan, iki farklı yönden doğduğunu açıkladı: “İş sabit bir çalışma alanında sığmıyor. Biri parçanın ne kadar büyük ya da kullanışsız olduğuyla; diğeri ise parçanın hareketsiz kalamamasıyla ilgili.”
Hirebotics, yeni çizgi izleme ve lineer ray sistemlerinin, robotların 68.9 inçlik (175 cm) ulaşım mesafesinin ötesine çıkmasına olanak tanıdığını vurguladı. Şirket, bu yeniliklerin üretim hattında duraksamaları ortadan kaldırarak operasyonel akışı koruduğunu belirtti.
Kobotlar hareketli üretim hatlarında boyama yapabiliyor
Line tracking özelliği, Hirebotics’in Cobot Painter modelinin bir parçanın hareketini takip etmesine ve konveyör çalışmaya devam ederken programlanan boyama yolundan sapmamasına olanak tanıyor. Bir sensör yaklaşan parçayı algılıyor ve operasyonu otomatik olarak başlatıyor.
Geleneksel robotik çizgi izleme sistemleri özelleştirilmiş programlama ve entegrasyon gerektirebilirken, Hirebotics teklifinin no-code (kod yazımı gerekmeyen) bulut tabanlı Beacon platformunda çalıştığını vurguladı. Bush, “Çizgi izleme hareketli üretimi hedef alıyor” dedi ve ekledi: “Konveyör bazlı boyama ve kaplama operasyonlarında hattı durdurmak ya da sabit bir robota yer açmak için her parçayı kaldırmak, malzeme taşıma maliyeti ekler ve üretim akışını keser. Kobot hareketli parçayı takip eder ve konveyör çalışmaya devam ederken programlanan boyama yolunu korur.”
Cbot Painter’ın çizgi izleme özelliği şu işlevleri yerine getiriyor: Beacon üzerinden çizgi izlemeyi kalibre ederek robotu konveyörün yönü ve hareketiyle eğitme; bir enkoder ve sensör kullanarak konveyör hareketini algılama ve robotun hareketli üretime yanıt vermesi için gerekli bilgiyi sağlama; programlanan boyama yolunu hareketli parçaya göre koruyarak konveyör hızı değiştiğinde otomatik telafi yapma; yaklaşan bir parçayı otomatik olarak algılama, programlanan operasyonu başlatma ve parça robotun çalışma alanından geçerken onu takip etme.
Büyük iş parçaları için kobot ulaşım mesafesi genişletiliyor
Üreticiler nadiren tek bir standartlanmış robotik çalışma alanında düzgünce sızan aynı boyutta parçalarla çalışır. Hirebotics’in kuvvet ve güç sınırlı bir robotu 68.9 inçlik (175 cm) ulaşım mesafesine sahipken, örneğin 3.6 metrelik (12 inç) bir çerçeveyi, 6 metrelik (20 inç) bir yapısal montajı ya da büyük bir kaynağı taşımak bu alanın belirgin biçimde dışına çıkar.
Hirebotics müşterileri zaten kobotlarını farklı uygulamalara uyarlamak için manyetik Magswitch monte etme, tersine monte etme ve baş-motor (headstock-tailstock) konumlandırıcıları gibi yapılandırmaları kullanıyor. 1.5 metrelik (5 inç) artışlarla ya da özel uzunluklarda sunulan yeni lineer ray, parçayı yeniden konumlandırmadan kobotun büyük bir iş parçasının boyu boyunca hareket etmesini ve kaynağın sonraki bölümüne ya da başka bir operasyon noktasına ulaşmasını sağlayarak başka bir seçenek ekliyor.
Lineer ray; plasma kesme ve boyama dahil olmak üzere Hirebotics uygulamalarının tamamında çalışacak şekilde tasarlandı ve üreticilere farklı süreçlere ve iş parçası boyutlarına otomasyonu uyarlamanın yeni bir yolunu veriyor. Bush, “Lineer ray özellikle tersanelerde ve denizcilik imalatında, yapısal ve ağır imatta, römorkör ve kamyon gövyelerinde, tarım ve inşaat makinelerinde, ayrıca tank ve haznelerde büyük, uzun ya da hareket ettirmesi zor parçalarla çalışan sektörlerde özellikle faydalıdır” dedi. “Bir çerçeve, yapısal montaj veya büyük bir kaynağın kobotun çalışma alanını aşması durumunda ray, robotun parçayı tekrar tekrar konumlandırmak yerine işin boyunca hareket etmesini sağlar.”

“A/B çalışma biçimlerini de genişletebilir” diyen Bush, “Bir kobot bir tarafta çalışırken bir operatör diğer tarafta bir sonraki parçayı boşaltır ve kurar; ilk işlem tamamlandığında ise karşı tarafa geçer. Üreticiler bugün bu çalışma biçimini ray olmadan da kullanabilir ancak lineer hareket bu kavramı tek bir sabit kobot alanının dışındaki daha büyük parçalara ve çalışma alanlarına taşır. Ray hareketi otomatikleştiğinde, bu konumlar arasında geçmek programlanan sürecin bir parçasına dönüşebilir” diye ekledi.
Ray, geleneksel otomatik eksen karmaşıklığı olmadan üreticilerin kobot ulaşım mesafesini genişletmesine olanak tanıyan manuel konumlandırma ile şu anda temin edilebilir. Beacon platformunda konum doğrulama operatörleri konum değişiklikleri boyunca yönlendirecek; tamamen otomatik sürüm ise 2026’nın sonunda kobotu konumlar arasında otomatik olarak taşıyacak şekilde planlanıyor.
Hirebotics, müşterilerine karmaşık görevlerin otomasyonunda yardımcı olmayı hedefliyor
Bush, Hirebotics’in hem manuel hem de otomatik yetenekleri üreticilerin otomasyona yardım etmelerini istedikleri için izledigini söyledi. “Ray tarafında, müşterilerin büyük ve kullanışsız iş parçalarına ulaşmak için manyetik Magswitch monte etme, tersine monte etme ve baş-motor konumlandırıcıları kullanarak giderek daha yaratıcı olmalarını izledik” dedi. “Bu yapılandırmalar olsa bile üreticiler yine de kobotun sabit çalışma alanını aşan uygulamalarla karşılaşmaya devam ediyor.”
“Lineer ray, bu müşteri zekasını standart bir Hirebotics teklifine dönüştürüyor” diye ekledi Bush. “Her üreticinin kobotu işin boyunca yeniden konumlandıracak kendi yolunu mühendisliği yerine, müşteriler sistemi çalışma menzilini genişletmek için tekrarlanabilir bir yola sahip olacak; bu hareket nihayetinde Beacon çalışma biçimine entegre edilecek.”
Hirebotics’in Beacon’a daha fazla yetenek eklemeye odaklanması planlanıyor. Bush, “Bugün Beacon, kobotun hareket etmesi gerektiğinde süreci durdurur ve operatörü yeniden konumlandırması için yönlendirir” dedi. “Sıradaki adım, Beacon’ın işe devam etmeden önce kobotun doğru konumda olduğunu doğrulaması olacak. Yıl sonuna kadar hedef, Beacon’ın bu hareketi kendisinin kontrol etmesi; operatör deneyimini zaten bildikleri platform içinde koruyarak otomatik bir yedinci eksen yaratmak.”
“Daha geniş ölçekte, kaynaktan kesmeye ve boyamaya kadar üreticilerin otomasyona tabi tutabileceği şeyleri geliştirmeye devam ederken, Beacon’ı bu uygulamaların altında ortak platform olarak kuruyoruz” diyen Bush şunu ekledi: “Müşteriler kobot, uygulama ve yetenek ekledikçe, her ekleme ekibinin öğrenmesi gereken başka bir işletim modeli yaratmasını istemiyoruz. Daha büyük hedef, bu lansmanların ardındaki aynı hedeftir: Otomasyonu, üreticilerin zaten yaptığı daha fazla işe uygulanabilir kılmak; bunun için etrafına bir robotik departmanı kurmalarını gerektirmemek.”
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.























Söz sizde.
Deneyiminizi, sorularınızı ve katkılarınızı paylaşın. E-posta adresiniz yayımlanmaz.