

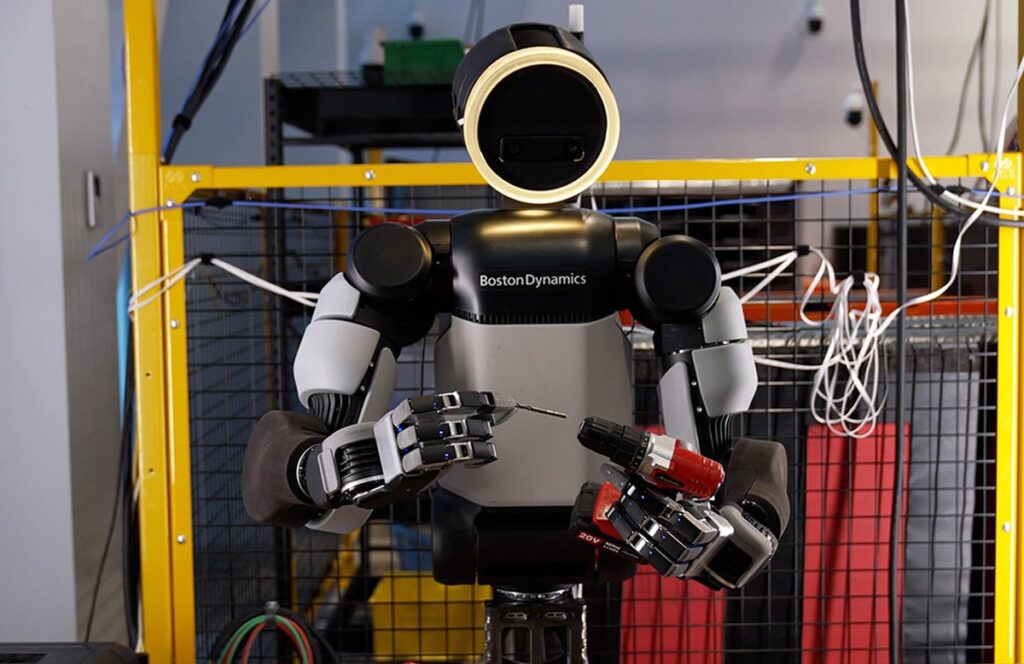
Boston Dynamics, Atlas insansı robotunun en yeni eli bugün tanıttı. Şirketin Atlanta’daki tesisinde geliştirilen ve kitle üretimine uygun şekilde tasarlanan bu yeni el; dört parmak yapısına sahip olup 13 serbestlik derecesine (DOF) sahip ve doğrudan tahrikli bir tasarıma sahiptir. Önceki Atlas modellerinde yedi serbestlik derecesi bulunuyordu ve büyük çeşitlilikte nesneleri kavrama yeteneğine odaklanılmıştı; şimdi ise şirketin odağı bu nesneleri manipüle etmeye kaymış durumda.
Robot davranışları yöneticisi Alberto Rodriguez, el tasarımının arkasındaki karar sürecini şöyle açıkladı: “Birçok farklı tasarım düşündük ve ‘Elin bir başparmağa mı sahip olması gerekiyor, yoksa iki parmak mı?’ ya da ‘Gerçekten bir serçe parmağa ihtiyacımız var mı?’ gibi birçok soru ortaya çıktı. Bu soruların çoğunun net bir cevabı yok.” Tasarım sürecinin sezgisel deneyimlere dayandığını belirten Rodriguez, “Sonuçta farklı ve birbirine rekabet eden hedefler arasında bir denge kurmak söz konusu” dedi.
Dört parmağın ardındaki mantık
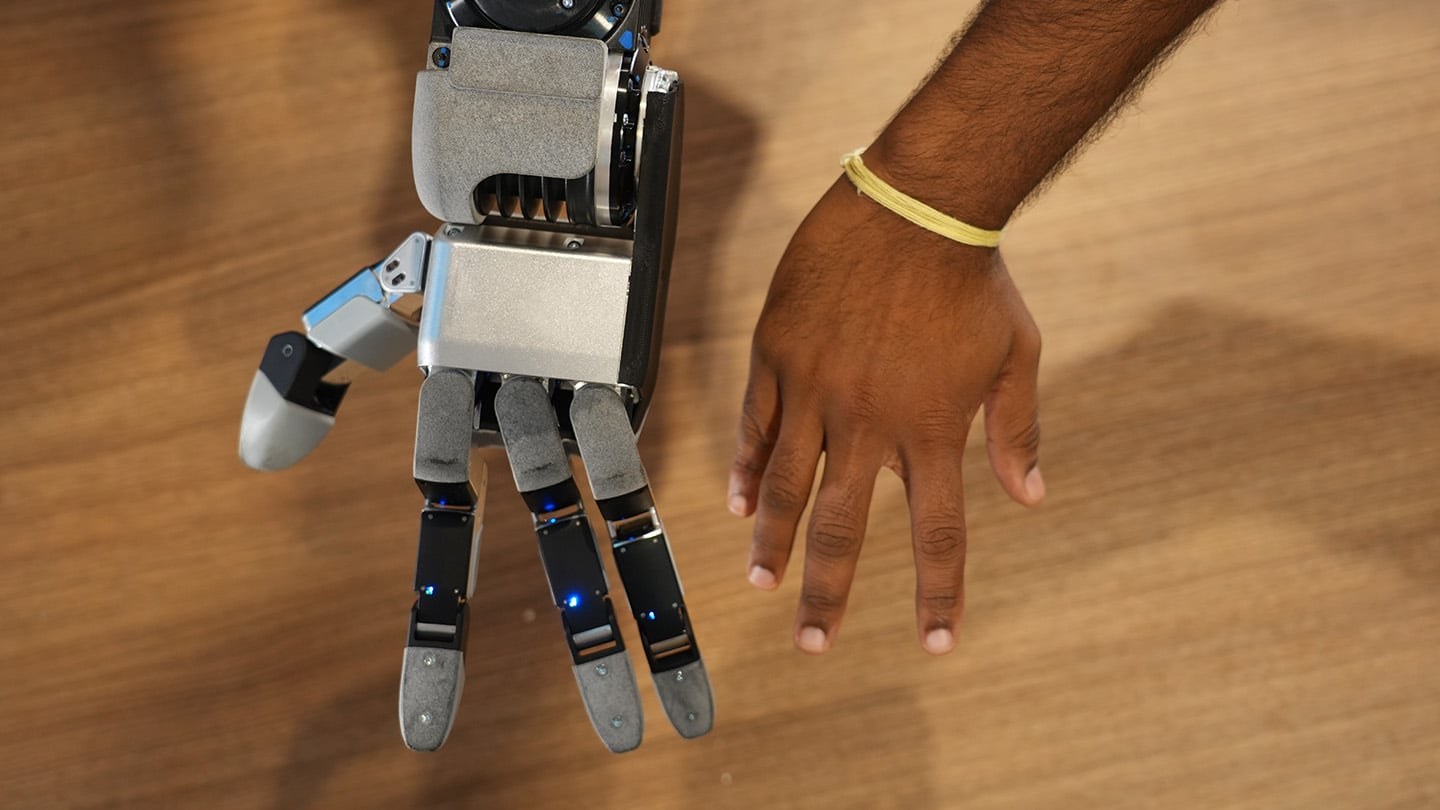
Boston Dynamics’in insan benzeri eller oluşturmak için çaba sarfeden birçok şirketten farkı, serçe parmağı tasarımından vazgeçmesidir. Mekanik mühendis Dylan Thrush, bu kararın gerekçesini şöyle açıkladı: “Serçe parmaq yok çünkü eklenen üç ekstra serbestlik derecesinin getirdiği karmaşıklık, boyut ve enerji tüketimi açısından elde edilecek ek dexterite (zarafet) bu maliyetlere değmiyor.” Thrush’a göre robotun dört parmağı ile el içinde nesne yönlendirme, kayan bir kavramadan geri kazanma ve tetiklerini basarak aletleri kullanabilme yeteneği sağlanıyor.
Tasarımın ortasında ilginç bir deney de yer aldı. Baş ürün ve teknoloji sorumlusu Zachary Jackowski, ekibiyle bir gün boyunca serçe ve yüzük parmaklarını bantlayıp yapamadıkları şeyleri raporlamalarını istedi. Deneyin sonunda ekip, robot elinin sercke parmağa ihtiyaç duymadığına ortak karara geldi.
Birim boyutu ve tahrik teknolojisi
Boyut da tasarımın önemli unsurlarından biriydi. Bir robot eli çeşitli boyutlardaki nesneleri kavrayabilmeli ve potansiyel olarak dar alanlara ulaşabilmelidir; bu nedenle çok büyük olamaz. İnsan eline benzer eller ise insan manipülasyon verilerinden daha küçük bir “çapraz bedenleme” açısına sahip olur. Bu sebeple Atlas’in yeni eli, büyük bir insan eline benzer boyutta tasarlanmış ve bu durum tahrik elemanlarının (aktüatör) boyutunu belirleyicidir.
Şirket, birkaç özgün tahrik teknolojisi sayesinde önceki elle benzer güç seviyesini koruduğunu belirtti. Tüm eklemlerde şeffaf doğrudan tahrik korunmuş olup tek bir aktüatör tipi kullanılmıştır. Atlas’ın gövdesinde olduğu gibi bu aktüatörler tamamen kapsüllenmiş ve eklemeleri geçen kırılgan kablolar bulunmamaktadır.
Tahrik elemanlarının geri sürülebilirliği (backdrivability) ve şeffaflığı, tüm robotun tasarım felsefesinin temelidir. Bu bize çevresel algı (proprioception) sayesinde hızlı ve zarif dexterite davranışlarına güvenmemizi sağlar.
Boston Dynamics
Propriocepte tamamlayıcı olarak Boston Dynamics, eliyle parmak uçlarını ve avucu kapsayan yoğun basınç dokunsal sensörleriyle küçük temas sinyallerini yakalayabilecek şekilde donattığını belirtti. Yeni el; başparmağın diğer tüm parmakların üzerine kayması, başparmakla herhangi bir parmak arasındaki zarif pinç kavrama, üç noktalı (tripodal) dexterite kavramaları ve matkap, güç torku sürücüleri, taşlama makinaları, çivi tabancası ve kaynak torşları gibi tetikleme gerektiren alet kavramaları gerçekleştirebiliyor.

Simülasyon öğrenmesi için inşa edilen bir el
Muhasebe veri toplama ölçeklendirmenin en iyi seçeneklerinden bazıları Evrensel Manipülasyon Arayüzlerini (UMIs) içeriyor. Bu giyilebilir cihazlarla göstericiler görevleri doğal olarak yerine getirirken, sensörler temas olayları ve basınç dağılımı gibi en ilgili sinyalleri yakalıyor. Ancak doğrudan taklit etme sınırlara sahip; Boston Dynamics bu durumu bütüncel insan kontrolünde öğrenmiş durumda.
Bir insansının bütüncel davranışı, her zaman dengeleme, takılma durumunda geri adım atlama ve yerçekimi, kendi kendine çarpışmalar ya da dış itme gibi kuvvetleri telafi eden yüksek hızlı dinamiklerle ilgilenen bir bütüncel kontrolcünün üzerine yüklenir. Bugün bu bütüncel kontrolcüler her zaman simülasyonda takviye öğrenmesi (RL) ile eğitilmektedir.
Boston Dynamics, insan gösterimlerinin bir durumun görsel karmaşıklığını yakalamaya en uygun olduğunu ancak hızlı ve zarif dexterite manipülasyonunun aynı zamanda yüksek hızlı kapalı döngü kontrolünün ve kuvvet düzenlemenin de yan ürünü olduğunu vurguluyor. Giyilebilir cihazlar bunu yakalayamadığı için şirket, simülasyonda RL’nin dexterite manipülasyonu çözmek için gerekli bir bileşen olduğuna inanıyor.
Bu durum el tasarımını büyük ölçüde etkiledi. Şirket, birçok açıdan eli sim2real (simülasyondan gerçeğe) aktarım ve RL için inşa ettiğini belirtti. Sıkı sürücü tahriki ve geri sürülebilir iletim; cogging ve sürtünmeyi telafi eden kontrol yenilikleriyle birleşince elin yüksek dinamik sadakatle simüle edilmesini mümkün kılıyor.
Bu sadakat, motor tork profilleri, yüzey sürtünme katsayıları, nesne geometrileri ve görev bozucuları gibi rastgele değişkenlere maruz kalmayla sağlam kontrol politikaları eğitmekte RL’yi daha etkili kılıyor. Şirket, dinamik görevlerde umut verici bir sim2real aktarım gösteren ilk sonuçlara sahip olduğunu belirtti. Bu davranışlar doğrudan simülasyonda alan rastgeleştirmesiyle (domain randomization) eğitilmekte ve yalnızca yüksek hızlı aktüatör proprioception’ına dayanan geri beslemeyle donanıma aktarılmaktadır.
Bu gelişmeler, Boston Dynamics’in geçen hafta Hyundai Motor Group Metaplant America’da Robotik Metaplan Uygulama Merkezi’sini (RMAC) açmasından bir hafta sonra geldi. Şirketin Georgia’daki tesisi, Atlas’ın üst şirketinin otomobil üretimi operasyonlarına entegre edilmesi için bir eğitim merkezi olarak hizmet veriyor.
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.























Söz sizde.
Deneyiminizi, sorularınızı ve katkılarınızı paylaşın. E-posta adresiniz yayımlanmaz.