Avrupa’nın endüstriyel otomasyon haritasında, kitle üretiminin esnek ve özelleştirilmiş üretim sistemlerine geçişi hızlandırmayı hedefleyen MASTERLY projesi (GA n. 101091800), son dönemde dikkat çeken bir aşamaya ulaştı. İtalyan robotik devi COMAU, Decathlon’un e-ticaret sevkiyat operasyonlarında test edilen ve doğrulanan bir sipariş hazırlama çözümü geliştirdi. Bu sistem, MyCo adlı işbirlikçi robotu ROS2 tabanlı yazılım mimarisiyle birleştirerek, değişken ürün akışları üzerinde otomatik olarak alma, taşıma ve paletleme görevlerini yönetebiliyor. Makalede bu çözümün donanım, yazılım, endüstriyel ve kullanıcı boyutlarıyla teknik derinliği inceleniyor.
Teknik Arka Plan ve Temel Sebepler
MASTERLY projesi, Avrupa Birliği’nin kitle üretiminin yerini esnek üretim sistemlerinin almasını hızlandırmayı amaçlayan bir girişim olarak konumlanıyor. Geleneksel fabrikalarda tek tip ürünlerin büyük hacimde üretilmesi, son yıllarda tüketicinin kişiselleştirilmiş ürünlere olan talebini karşılama konusunda ciddi bir darboğaz yaratmış durumda. Özellikle e-ticaret sektöründe müşteri siparişlerinin her biri farklı ürün kombinasyonlarından oluştuğu için, depoların bu değişkenliği yönetebilmesi kritik bir zorunluluk haline geldi.
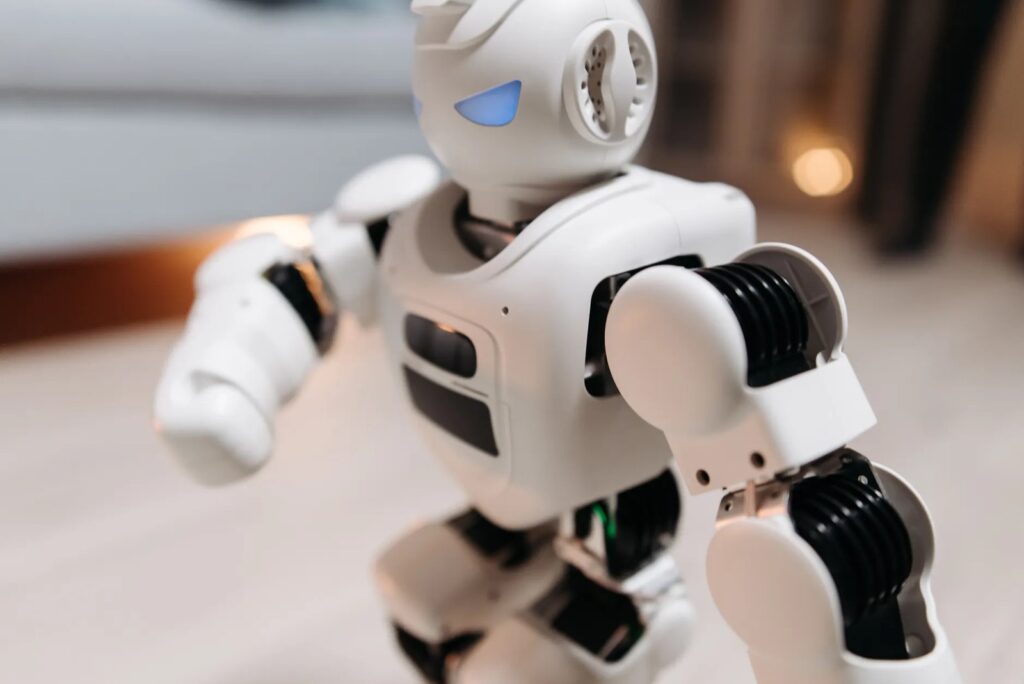
COMAU’nun sunduğu çözüm tam da bu esneklik ihtiyacına yanıt veriyor. MyCo robotu, “collaborative” yani insanla aynı mekanda güvenle çalışabilen bir kol tipinde tasarlanmış. Bu yaklaşımın temel mantığı, endüstrinin uzun yıllardır tartıştığı insan ve makine arasındaki ikili yapıyı yeniden tanımlamak: Artık robot, depoda çalışan personelin tamamlayıcısı değil, işbirlikçisi olarak konumlandırılıyor.
Sistemin yazılım tarafında ROS2 (Robot Operating System 2) mimarisi kullanılması, çözümün teknik omurgasını oluşturuyor. ROS2, modüler bir yazılım çerçevesi olarak robotik sistemlerde sensör verilerini, hareket komutlarını ve üst düzey planlama algoritmalarını birbirine bağlayan bir arayüz görevi görüyor. Bu mimarinin en belirgin avantajı, sistemin farklı bileşenlerin bağımsız geliştirilmesine ve yenilenmesine olanak tanımasıdır. Böylece sensör teknolojisi veya griper (ele alıcı) donanımı güncellenirken, yazılım katmanı ayrı bir şekilde optimize edilebilir.
Sistemde kullanılan akıllı sensörler, robotun ürünlerin fiziksel özelliklerini—kütlesini, boyutlarını ve şekillerini—gerçek zamanlı olarak algılama kapasitesine sahip. Bu veri, griperin doğru şekilde ele alımını gerçekleştirmesi için temel giriş sağlar. MODULAR griper ise tek tip bir kavrama yerine, farklı ürün tiplerine uyum sağlayabilen esnek bir ele alma mekanizması sunar.
Karşılaştırma ve Donanım Parametreleri
Aşağıdaki tablo, COMAU çözümünün teknik bileşenlerini birbirleriyle ve geleneksel otomasyon yaklaşımlarıyla karşılaştırmak amacıyla hazırlanmıştır. Bu karşılaştırma, sistemin tasarım felsefesini anlamaya yardımcı olacaktır.
| Parametre / Bileşen | Detay, Değer veya Etki Analizi |
|---|---|
| Robot Tipi (Mekanik) | MyCo işbirlikçi kol; insanla aynı mekanda güvenle çalışır, sert endüstriyel hücrelere göre daha esnek kurulum imkanı sunar |
| Yazılım Mimarisı | ROS2 tabanlı modüler mimari; bileşenlerin bağımsız geliştirilmesine ve yenilenmesine olanak tanır |
| Sensör Entegrasyonu | Akıllı sensörlerle gerçek zamanlı kütle, boyut ve şekil algılama; griperin doğru ele alımını yönlendirir |
| Ele Alma Mekanizması | Modüler griper; değişken ürün tiplerine uyum sağlar, tek tip kavramaya göre esneklik kazandırır |
| Otomasyon Kapsamı | Alma (picking), taşıma (handling) ve paletleme (palletizing) görevlerini değişken akışta yönetir |
| Uygulama Ortamı | Decathlon e-ticaret sevkiyat operasyonları; kitle üretiminden özelleştirilmiş lojistiğe geçiş demonstrasyonu |
Çözüm Adımları ve Teknik Analiz
Bu sistemin teknik işleyişi, bir siparişin depoda fiziksel olarak hazır hale getirilmesi sürecini otomatikleştirmeye dayanır. Süreç, robotun ürün akışını algılamasıyla başlar. Akıllı sensörler, konveyörde veya raf üzerinde bekleyen ürünlerin fiziksel parametrelerini tarar ve bu veriyi ROS2 mimarisine aktarır.
Sonraki aşamada üst düzey planlama katmanı, robotun hangi ürünü, hangi sırayla ele alması gerektiğini hesaplar. Burada kritik olan, değişken ürün kombinasyonlarının her seferinde farklı bir iş akışı gerektirmesi durumuna göre sistemin kendini yeniden yapılandırabilmesidir. Geleneksel otomasyon sistemlerinde bu esneklik genellikle yüksek maliyetli yeniden programlama süreçleriyle sağlanırken, ROS2 mimarisinin modüler yapısı bu adaptasyonu daha hızlı kılabilir.
Griper ele alım aşamasında ürünle temas ederken, sensörlerden gelen geri bildirim verisi kavrama kuvvetini ve açısını optimize etmeye yardımcı olur. Bu durum, hassas veya şekil olarak düzensiz ürünlerde hasar riskini azaltır. Paletleme aşamasında ise robot, toplanan ürünleri belirli bir düzen ve ağırlık dağılımı prensibiyle paletlere yerleştirir.
Sektör açısından değerlendirildiğinde, bu çözümün en önemli katkısı ölçeklenebilirlik kapasitesidir. Decathlon gibi büyük perakende zincirlerinde günlük sipariş hacmi çok yüksektir ve mevsimsel dalgalanmalar operasyonları ciddi biçimde etkiler. İşbirlikçi robotik yaklaşım, sistemin ihtiyaç duyulan zamanında genişletilmesine olanak tanır; böylece depolar ani talep artışlarına karşı daha dayanıklı hale gelir.
Tüm bu gelişmeler ışığında, çözümün başarılı bir şekilde Decathlon’un gerçek lojistik ortamında test edilmesi ve doğrulanması, sadece bir prototip başarısı değil, aynı zamanda endüstriyel ölçekli bir uygulamanın da işlevselliğini kanıtlar niteliktedir. Uzman değerlendirmelerine göre, bu yaklaşımın yaygınlaşması, depoların gelecekte insan gücünü tamamlayıcı otomasyon modellerine doğru evrilmesinde önemli bir kilometre taşı olarak görülebilir.
Sıkça Sorulan Sorular
Soru: İşbirlikçi robot (MyCo) ile geleneksel endüstriyel robot arasındaki temel fark nedir?
Cevap: Geleneksel endüstriyel robotlar, insan bulunmayan kapalı hücrelerde çalışmak zorundadır ve fiziksel temas durumunda ciddi yaralanmalara yol açabilir. İşbirlikçi robotlar ise güvenlik sensörleri ve yumuşak hareket profilleri sayesinde insanlarla aynı mekanda güvenle çalışır; bu da kurulum esnekliğini artırır.
Soru: ROS2 mimarisinin sisteme sağladığı teknik avantajlar nelerdir?
Cevap: ROS2, modüler bir yazılım çerçevesi olarak sensör, hareket ve planlama bileşenlerini birbirine bağlar. Bileşenlerin bağımsız geliştirilmesine ve yenilenmesine olanak tanıması sayesinde sistem, donanım güncellemelerine karşı daha dayanıklı ve uzun ömürlü olur.
Soru: Modüler griper neden değişken ürün akışları için gerekli bir bileşendir?
Cevap: E-ticaret depolarında her sipariş farklı ürün kombinasyonlarından oluşur. Tek tip kavrama, tüm ürün tiplerine uymaz; modüler griper ise farklı şekil ve kütleye sahip ürünleri tek bir sistemde ele alabilme esnekliği sağlar.
Soru: MASTERLY projesinin endüstri için hedeflediği temel dönüşüm nedir?
Cevap: Proje, kitle üretiminin yerini esnek ve özelleştirilmiş üretim sistemlerinin almasını hızlandırmayı amaçlar. Bu dönüşüm, tüketicinin kişiselleştirilmiş ürünlere artan talebini karşılamak için kritik bir zorunluluk olarak görülmektedir.
Önemli Teknik Kavramlar
İşbirlikçi Robot (Collaborative Robot / Cobot): İnsanla aynı çalışma alanında fiziksel temas riski olmadan güvenle çalışabilen, güvenlik sensörleri ve yumuşak hareket profilleriyle donatılmış robot sistemidir. Geleneksel endüstriyel robotların kapalı hücre kısıtlamasını aşar.
ROS2 (Robot Operating System 2): Robotik uygulamalarda kullanılan açık kaynaklı, modüler yazılım çerçevesidir. Sensör verilerini, hareket komutlarını ve üst düzey planlama algoritmalarını birbirine bağlayan standart bir arayüz sunar; bileşenlerin bağımsız geliştirilmesine olanak tanır.
Griper (End-Effector / Ele Alıcı): Robot kolunun uç kısmında yer alan, nesneleri kavrayan ve taşıyan mekanizmadır. Modüler gripler farklı ürün tiplerine uyum sağlayabilmek üzere tasarlanır; kavrama kuvveti ve açısı sensör geri bildirimleriyle optimize edilir.
Paletleme (Palletizing): Ürünlerin belirli bir düzen ve ağırlık dağılımı prensibiyle paletlere sistematik olarak yerleştirilme sürecidir. Hem depolama hem de sevkiyat aşamalarında ürün bütünlüğünü korumak için kritik öneme sahiptir.
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.

[…] Çekebilir: COMAU ve MASTERLY Projesi: E-Ticaret Depolarında İşbirlikçi Robotik ile Otomatik Sipariş Hazır… Kaynak: Roboticstomorrow ↗ 💬 SayarBilgi […]