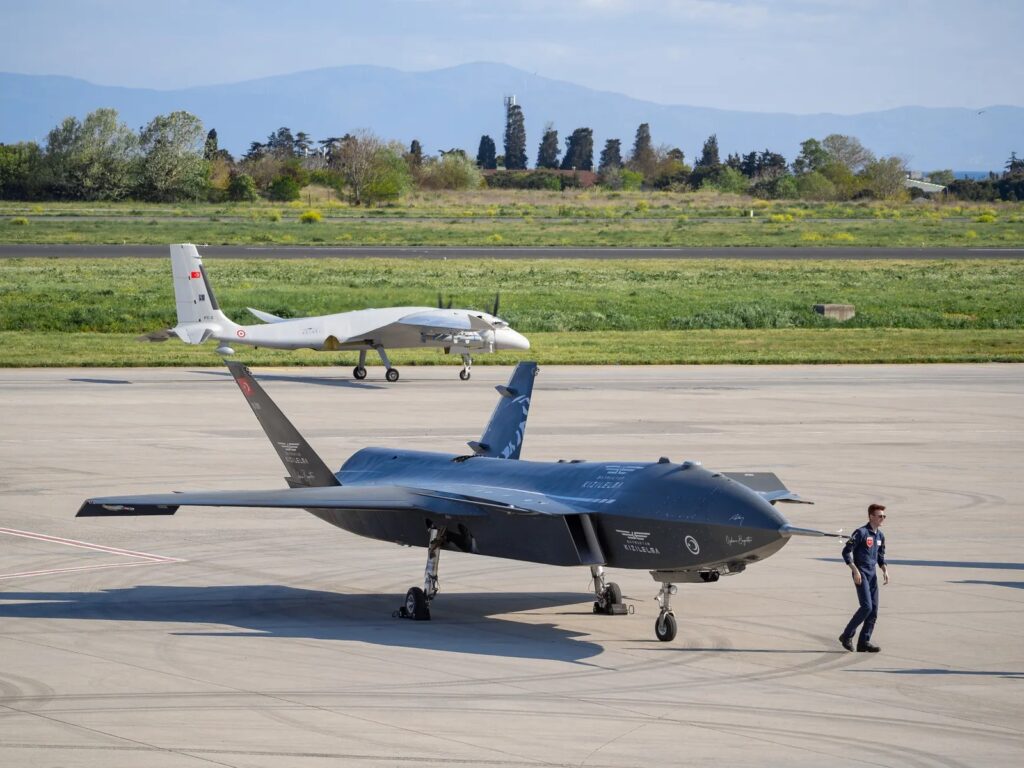
Çin’deki askeri uçak araştırmacıları, pilotlar savaş sırasında işlevini yitirdiğinde bile uçağın havada kalmaya devam edebileceği bir uçuş-kontrol yaklaşımı üzerinde çalışıyor. Bu konsept, modern savaş uçaklarına muazzam bir otonomi katma potansiyeli taşıyor ve aynı zamanda uydu sinyallerinin kesildiği ortamlarda navigasyon yeteneğini güçlendirmeyi hedefliyor. Shenyang Aircraft Design & Research Institute’daki araştırmacılar, bu yaklaşımı son dönemde yayımladıkları bir çalışma ile ortaya koydu.
Kağıt, J-50 adını doğrudan geçmemekte ya da önerilen sistemlerin bu uçak için kesin olarak belirlenmediğini açıkça beyan etmemektedir. Bunun yerine, Çin’in gelecekteki savaş uçağı tasarımında izlemeyi düşündüğü mühendislik yönüne dair nadir bir pencere sunuyor.
Teknik Arka Plan ve Temel Sebepler
Araştırmacılar, geleneksel uçuş kontrolünden kendilerini “kognitif manevralılık” (cognitive manoeuvrability) olarak adlandırdıkları bir paradigma kaydına taşıdıklarını açıklıyor. Günümüzdeki uçuş-kontrol sistemleri zaten savaş uçaklarını dengede tutmada devralınan işlerin büyük kısmını yönetiyor. Gelecekteki sistemler, uçağın savaş sırasında davranışını denetmede daha geniş bir rol üstlenmeyi öngörüyor.
Yazılım, geniş kapsamlı taktik talimatlarını uçuş komutlarına çevirebilir; uçak da kendi durumunu ve mevcut performans kapasitesini izleyebilir. Bu yaklaşımın özellikle pilotların aşırı iş yükü altında kaldığı anlarda büyük fayda sağladığı öne sürülüyor — sistem, bir pilotun uçamayacak hale geldiği durumda kontrolü devralabilecek.
Araştırmacılar yine de otonom kontrolün etrafında sıkı sınırlar istiyor. Geleneksel sistemlerin en kritik güvenlik fonksiyonlarından sorumlu kalmaya devam etmesi gerektiğini savunuyorlar. Zhang Dong ve meslektaşları, uçuş kontrol sisteminin işlevsel konumlandırması “temel bir yeniden yapılandırma” geçirdiğini vurgulayarak, akıllı yazılımın uçak çekirdek kontrol döngülerinden daha uzakta çalışmasını hayal ediyor. Bu yazılım, yörünge optimizasyonuna ve uçakların birbirleriyle koordinasyonuna katkıda bulunabilecek.
Bu mimari, otonom uçuşun temel bir sorununu yansıtıyor: Veriye dayalı sistemler, her olası durum üzerinden doğrulamakta zorlanabiliyor. Araştırmacılar, uydu navigasyonunun erişilemez hale geldiği ortamlarda da operasyonları ele alıyor. Silahlı güçler giderek GPS reddini ciddi bir cephe sorunu olarak görüyor; ağır karıştırma altında çalışan bir savaş uçağı, konumunu bağımsız biçimde belirleyebileceği bir yola ihtiyaç duyabilir.
Araştırmacılar birkaç navigasyon tekniğini birleştirmeyi öneriyor. Kuantum inerse navigasyon, görsel referanslarla ve arazi bazlı konumlandırma ile yan yana çalışabilecek. Arayışta jeomanyetik navigasyon da yer alıyor; birden fazla sensör, tek bir bozulan sistemin uçağın navigasyonunu riske atmamasını sağlayabilir.
Karşılaştırma ve Donanım Parametreleri
Araştırmacıların önerdiği mimari, mevcut uçak sistemleriyle karşılaştırıldığında belirgin bir paradigma kaymasını gösteriyor. Geleneksel yaklaşımlarda uçuş kontrolü fiziksel olarak uçakta yoğunlaşırken, kognitif yaklaşım karar vermeyi daha üst katmanlara taşıyor. Aşağıdaki tabloda bu dönüşümün temel bileşenleri özetlenmiştir.
| Parametre / Bileşen | Detay, Değer veya Etki Analizi |
|---|---|
| Donanım Mimarisi | Geleneksel uçaklar genellikle belirlenen üretim teknolojileriyle donatılırken; önerilen kognitif sistemler mimariyi yazılımsal katmanlara kaydırır ve donanımdan bağımsız karar alma öngörür. |
| Uçuş Kontrolü Yaklaşımı | Geleneksel: Pilot merkezli, sabit kontrol döngüleri. Kognitif: Akıllı yazılımın yörüngeyi optimize ettiği, pilotu destekleyen üst düzey manevra yönetimi. |
| Navigasyon Teknolojisi | Kuantum inerse navigasyon + görsel referanslar + arazi bazlı konumlandırma (TERCOM benzeri) + jeomanyetik haritalama; birden fazla sistemin birbirini yedeklemesi hedefleniyor. |
| Otonom Koordinasyon Modeli | “Sanal lider” kavramıyla, kaybolan komuta uçağını değiştiren dinamik bir yapı; uçakların görev yükünü yeniden dağıtabilmesi öngörülüyor. |
| Test ve Doğrulama Süreci | Araştırmacılar kapsamlı simülasyon ve uçuş testlerini öneriyor; erken aşamalarda düşük maliyetli insansız uçaklarla denemeler yapılması tavsiye ediliyor. |
| Operasyonel Kısıtlamalar | Geleneksel sistemlerin en kritik güvenlik fonksiyonlarından sorumlu kalması zorunluluğu; otonominin kademeli ve sınırlı şekilde devreye alınması. |
Çözüm Adımları ve Teknik Analiz
Araştırmacılar, insanlı savaş uçaklarının otonom kanat arkadaşlarıyla birlikte çalışmasını da hayal ediyor. Görev süresince insansız uçaklara farklı atamalar yapılabilir; bir uçak erişilemez hale geldiğinde formasyon bu sorumlulukları yeniden dağıtabilir. Bu dinamik “sanal lider” yapısı, kalıcı bir komuta uçağına bağımlılığı ortadan kaldırarak kalan platformların operasyonlarını sürdürebilmesini sağlar.
Bu konsept zamanla birkaç sınıf uçakı tek bir cephe ağına bağlayabilir. Çin’in J-36 ve J-50, gelecekteki savaş uçağı gücünün adayları arasında yer alıyor — ancak bu sistemlerin hiçbirinin kesin olarak kullanılacağı doğrulanmamıştır.
Araştırmacılar, akıllı yazılımın daha hassas fonksiyonları ele almadan önce kapsamlı simülasyon ve uçuş testlerini öneriyor. Erken denemelerde düşük maliyetli insansız uçakların kullanılmasını da tavsiye ediyorlar.
Tüm bu gelişmeler ışığında, çalışmanın asıl değeri iddialarından ziyade mühendislik yönünü ortaya koymasında yatıyor. Çin’in gelecekteki savaş uçaklarında otonomi ve navigasyon bağımsızlığı için izlenen yolu gösteren nadir bir teknik referans niteliğinde.
Sıkça Sorulan Sorular
Soru: Bu sistem gerçekten J-50’e mi uygulanacak?
Cevap: Hayır, kesin olarak belirlenmemiştir. Araştırmacılar J-50’i doğrudan isimlendirmeden, önerilen yaklaşımı gelecekteki savaş uçakları için bir mühendislik yönü olarak sunmaktadır. J-36 ve J-50 adaylar arasında gösterilse de bu sistemlerin uygulanacağı doğrulanmamaktadır.
Soru: GPS reddinde navigasyon nasıl sağlanacak?
Cevap: Araştırmacılar kuantum inerse navigasyonu, görsel referansları, arazi bazlı konumlandırmayı ve jeomanyetik haritalamayı birleştiren çok katmanlı bir yaklaşım önermektedir. Birden fazla sensörün birbirini yedeklemesi, tek bir bozulan sistemin tüm navigasyonu riske atmamasını hedefler.
Soru: Pilot devrilirse uçak gerçekten otomatik uçabilir mi?
Cevap: Araştırmacılar otonom kontrolü öngörse de bunu sıkı sınırlar içinde ele alıyor. En kritik güvenlik fonksiyonları geleneksel sistemlerde kalacak şekilde bir denge kurulması gerektiğini savunuyor; otonomi kademeli ve kontrollü biçimde devreye alınmalıdır.
Soru: Bu teknoloji ne kadar test edilmelidir?
Cevap: Araştırmacılar akıllı yazılımın hassas fonksiyonları ele almadan önce kapsamlı simülasyon ve uçuş testlerini zorunlu görüyor. Erken aşamada düşük maliyetli insansız uçaklarla denemeler yapılmasını tavsiye ediyor.
Önemli Teknik Kavramlar
Kognitif Uçuş Kontrolü: Geleneksel, pilot merkezli ve sabit kontrol döngülerine dayalı uçuş yönetiminden farklı olarak; üst düzey yazılımsal katmanların taktik talimatları fiziksel uçuş komutlarına çevirdiği, uçak davranışını optimize ettiği akıllı bir karar verme yaklaşımıdır.
Kuantum İnerse Navigasyon: Kuantum sensörleri (genellikle atomik saatler ve kuantum ivmeölçerler) kullanılarak, dış referans sinyallerine ihtiyaç duymadan çok uzun süre yüksek doğrulukla konum ve yönelim hesaplamayı sağlayan navigasyon yöntemidir.
Arazi Bazlı Haritalama (TERCOM): Uçağın gerçek zamanlı arazi profiline, önceden kaydedilmiş dijital arazi haritasıyla eşleştirilerek konumun belirlenmesini sağlayan, uydu sinyallerine bağımlı olmayan bir navigasyon tekniğidir.
Sanal Lider (Virtual Leader): Bir komuta uçağı kaybolduğu veya erişilemez hale geldiğinde, formasyonun koordinasyonunu sürdürebilmek için görev yükünü yeniden dağıtan dinamik ve geçici bir liderlik yapısıdır.
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.

[…] Çekebilir: Kognitif Uçuş Kontrolü ve GPS’siz Navigasyon: Çin’in Savaş Uçaklarında Otonomi Ar… Kaynak: Interestingengineering ↗ 💬 SayarBilgi […]