
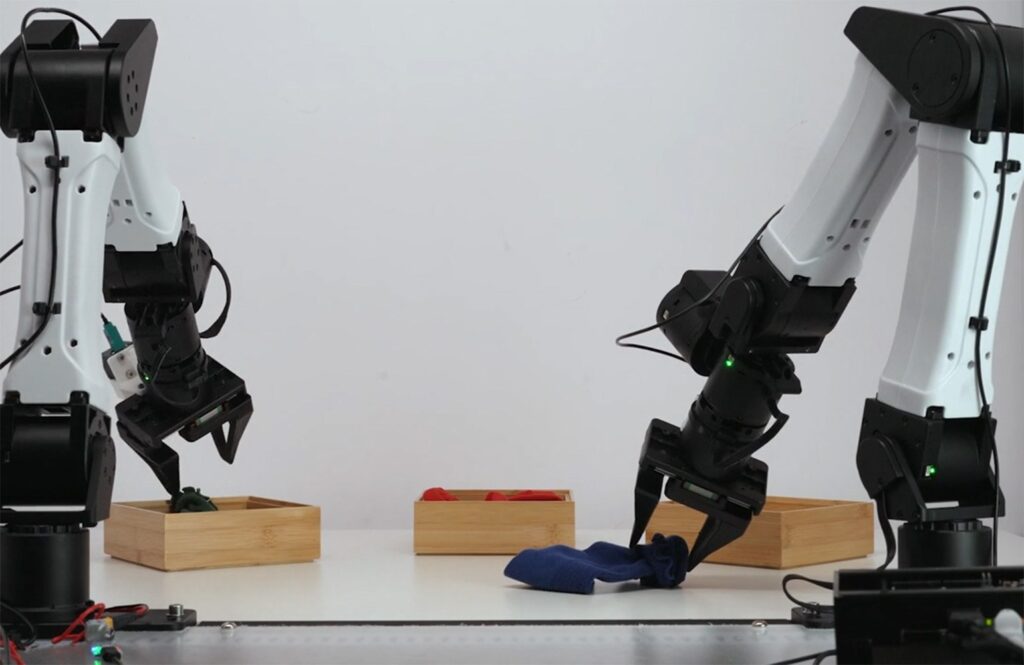
Praxis-1, fiziksel yapay zeka için açık dünya modellerini ileriye taşıyan Runway’in, Cosmos Koalisyonu’nun kurucu üyesi olarak üstlendiği çalışmalar üzerine inşa edilmiştir. | Kaynak: Runway
Runway AI Inc., dün robotik için dünya eylem modeli olan Praxis-1’i yayımladı. Model, Apache 2.0 lisansı altında açık ağırlıklarla geliştiricilere erişilebilir hale geldi.
Runway, Praxis-1’i Eylül ayında başlattı ve lansman ortakları arasında Noble Machines, Standard Bots ve Ultra yer aldı. O günden bu yana bu şirketler modeli kendi donanımlarında çalıştırıyor; bacaklı humanoid, alt eksenli endüstriyel koldan ve çift kollu depo robotuna kadar çeşitli platformlarda kullanılıyor.

\”Güçlü bir temel model çok şeyi kolaylaştırır. Daha önce, önceki modelimizle Noble Machines için depo görevini öğrenmek oldukça fazla eğitim gerekiyordu: ahşap tahtaları tek tek alıp bir konteynıra koymak.\” Runway’ın robotikten sorumlu başlığı Andy Chen, The Robot Report‘a söyledi. \”Yüksek hesaplama ve veri ile inşa edilen Praxis-1, bu görevi yarım saatlik örneklerle öğrendi ve 15 denemeden 15’inde doğru yaptı. Ardından, daha önce hiç görmediği tahta yığınınu kasalara boşaltmamız için ona verdik ve yığını 10 denemeden 6’sında temizledi.\”
\”Ortaklardan gelen geri bildirimlerle modellerimizi iyileştiriyoruz,\” diye devam etti. \”Bugün, Praxis-1, NVIDIA’nın RoboLab liderlik tablosunda en üst sıradaki dünya eylem modelidir ve en üst sıradaki açık kaynaklı uçtan uca politika modelidir.\”
Praxis-1, GitHub üzerinde, yerel LeRobot desteğiyle Hugging Face üzerinde ve vLLM-Omni içinde mevcuttur; barındırılan çıkarım ise Reactor üzerinden sunulmaktadır. Runway, modelin kendi donanımında çalıştırılması ve uyarlanması için gereken tüm geliştirici araçlarını Apache 2.0 lisansı altında, ticari kullanım dahil olmak üzere yayımladığını belirtti. Bu kapsamda ağırlıkların yanı sıra çıkarım ve ince ayar kodları yer almakta; tam ince ayar ile düşük ranklı uyarlama (LoRA) için destek sağlanmaktadır.
Praxis-1, veri merkezi GPU’ları olan H100 ve B200’den iş istasyonu GPU’ları olan RTX 5090 ve RTX PRO 6000’e, robot üzerinde Jetson Thor’a kadar tüm NVIDIA donanımında kutudan çıkarılır şekilde çalışmaktadır.
Praxis-1, Runway’ın video temel modellerine dayanmaktadır
Praxis-1, video ve eylemleri birlikte öngören 27 milyar parametrelik uzman karışımı (mixture-of-experts) bir difüzyon dönüştürücüsüdür.
RoboLab-120’de Praxis-1, 1.200 denemede %46,2 başarı oranına ulaşırken, FLUX 3 Action %42,9, Cosmos3 Nano %36,8 ve π0.5 %28,0 olarak kaydedildi. Model, sıralamada genel olarak beşinci sırada yer alıyor.
“Çekirdek parça şudur: Video öngören bir şekilde eğitilen bir model, fiziksel dünya hakkında çok şey anlar: nesnelerin nasıl davrandığı, ellerin nasıl hareket ettiği, bir görevin ortasında nasıl göründüğü ve benzeri,” dedi Chen.
“Praxis-1, Runway’ın video temel modeli üzerine inşa edildi ve eyleme geçmeden önce dünyanın nasıl işlediğini öğrenir. Eğitimin sonuna kadar video öngörünü eğitim hedefinde tutuyoruz, böylece model sahnenin bir sonraki aşamada nasıl görünmesi gerektiğini canlandırır ve oraya götüren hareketi üretir,” diye ekledi.
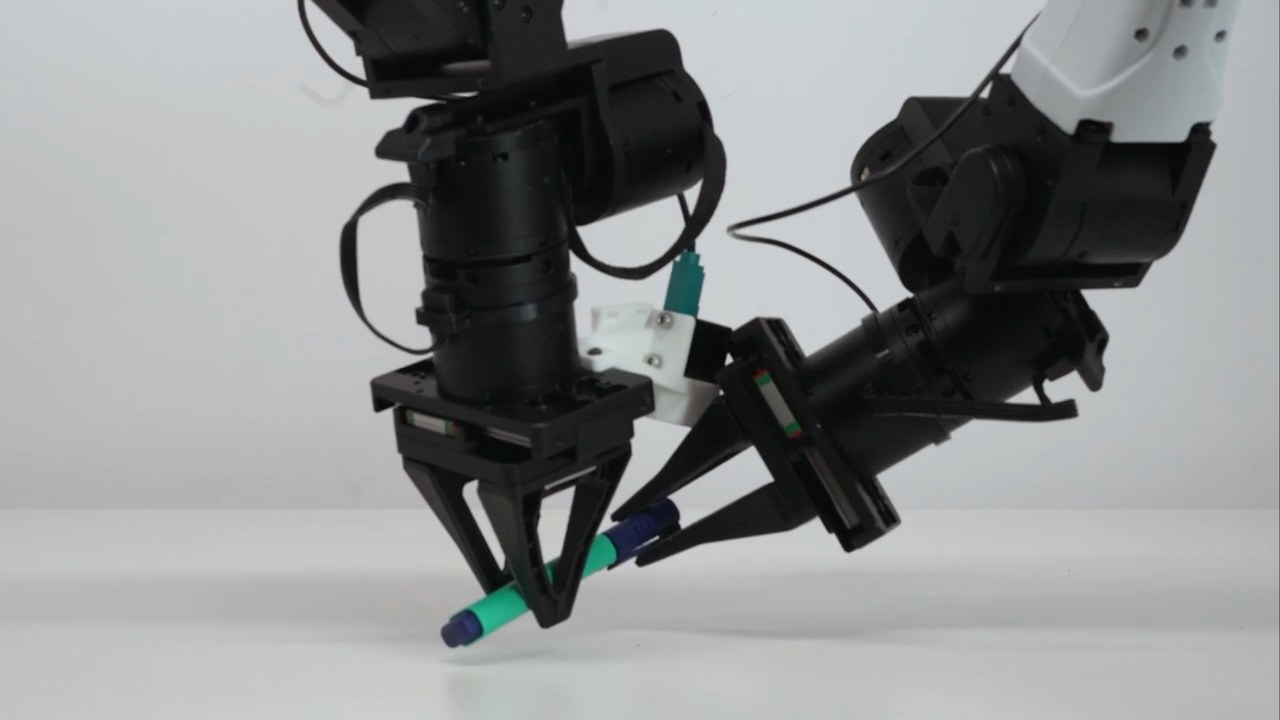
Praxis-1 farklı robot gövde biçimlerinde çalışır
Praxis-1, nesnelerin nasıl davrandığını ve görevlerin nasıl işlediğini ölçekli video üzerinden öğrenir. | Kaynak: Runway
Praxis-1, nesnelerin nasıl davrandığını ve görevlerin nasıl işlediğini ölçekli video üzerinden öğrenir; bu da ona, herhangi bir donanım veya alana özgü veri üzerine ince ayar yapılmadan önce yeni bir gövde biçiminde avantaj sağlar, açıkladı Runway. Şirketin araştırmaları, web videolarının politika performansı için ön eğitim verisi olarak teleoperasyonlu robot videolarıyla eşleştiğini gösteriyor; bu da yetkin bir politikanın darboğazını, bir modelin yararlanabileceği genel video miktarına kaydırıyor.
“Görevler robotla değişir. Noble Machines, ağır endüstriyel malzeme taşıma için bacaklı bir insan formunda robot üretiyor ve onlarla Praxis-1 tahta tahtaları kaldırıp konteynırlara yerleştiriyor ve karışık yığınları kaplara boşaltıyor. Standard Bots, makine yönetimi ve paletleme gibi fabrika işleri için alt eksenli kollar üretiyor. Ultra ise çift kollu istasyonlar inşa edip depo siparişlerini paketlemek için kullanıyor. İnsan formunda bir robot, tek bir kol ve iki kollu bir sistem birbirinden çok farklı makinelerdir; aynı model bu üçünü de yönlendiriyor,” dedi Chen.
“Ortaklarımızla birlikte tek bir Praxis-1 checkpoint’i, hafif fine-tuning ile çeşitli bedenlere (embodiment) uyarlandı ve LoRA kullanarak, modeli yeniden eğitmeksizin kendi bedeninize, kameralarınıza ve görevlerinize uyarlayabilirsiniz,” dedi Runway. “Eğitim verisinde hiç yer almayan Google’ın RT-1 robotu üzerinde fine-tuning ile eğitilen Praxis-1, SimplifiedEnv’de %80,0 başarı oranına ulaşıyor; bu da başlangıçta RT-1 politikasının ulaştığı %52,4’ün oldukça üzerinde bir oran.”
Yeniliklerinizi şimdi gönderin!
Praxis-1 neden açık ağırlıklı (open weight) olarak yayımlanıyor?
Runway, Praxis-1’i ilk duyurusundan bu yana açık ağırlıklı bir model olarak yayımlamaya kararlı. Açık ağırlıklar, donanım geliştiricilerine dünya eylem modelini (world action model) kendi şartlarında çalıştırma, inceleme ve uyarlama esnekliği sunuyor; bu, New York merkezli şirketin açıklamasına göre böyle.
“Runway olarak, fiziksel yapay zekâdaki (physical AI) ABD önderliğinin kritik olduğuna inanıyoruz.” Chen şunu belirtti: “Üretimde küresel önceliğimizi geri kazanmak, ekonomimiz genelinde üretkenliği hızlandırmak ve kendimizi ile müttefiklerimizi güvence altına almak bu noktaya dayanacak.”
“Buna ulaşmak, hem donanım hem de yazılım alanında önemli bir yatırım artışını gerektirecek; ancak aynı zamanda fiziksel kullanım durumları için şu anda mevcut olmayan bir uyumluluk (interoperability) ve açıklık düzeyini de gerektirecek.” dedi. “Açık dünya modellerini, donanım geliştiricilerine şu anda sahip olmadıkları esneklik ve kontrol sağlayan, katmanlı bir avantaj olarak görüyoruz.”
Praxis-1’i geliştiricilere sunduktan sonra Runway, yayılımı ölçeklendirmeye odaklandığını belirtti.
“Praxis-1’in gerçek dünyada olmasını istiyoruz: gerçek depolarda, fabrikalarda ve sanal tesislerde, gerçek işler yapan bir şekilde,” dedi Chen. “Robotiğin ileri noktasının bir laboratuvarda değil, gerçek dünya uygulamaları üzerinden keşfedileceğine inanıyoruz. Dolayısıyla sıradaki adım, ortaklarımızla birlikte yayılım yapmak, orada modelin karşılaştıklarından öğrenmek ve bu dersleri modele geri aktarmak.”
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔















Söz sizde.
Deneyiminizi, sorularınızı ve katkılarınızı paylaşın. E-posta adresiniz yayımlanmaz.