

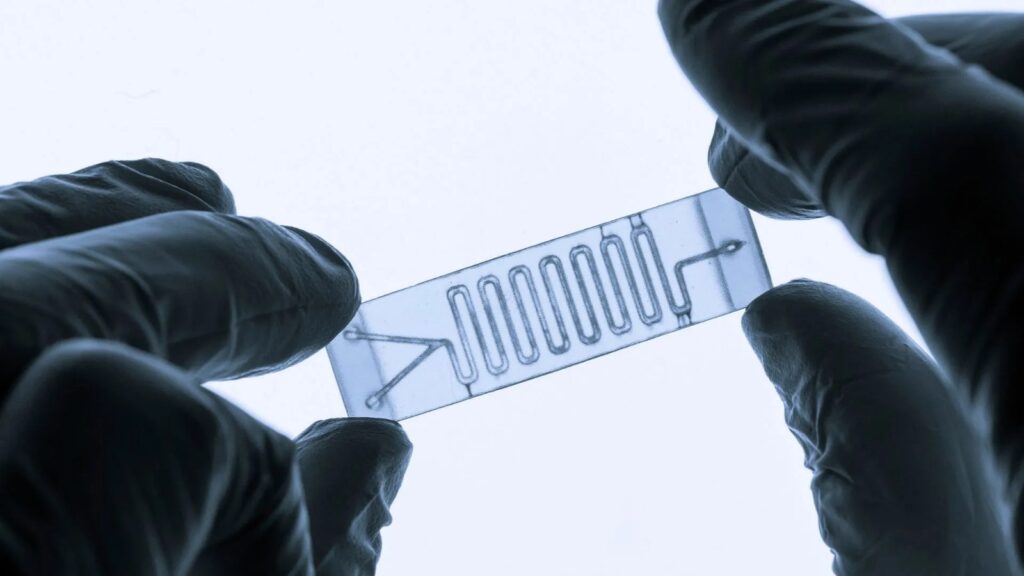
Yale Üniversitesi araştımcıları, basınca maruz kalan ve şeklini değiştiren küçük esnek liflerle akan sıvıların geçmişte ne olduğunu hatırlamasını sağlayan bir yöntem geliştirdi. Buluş, mühendislerin geleneksel elektronik denetleyiciler olmadan bilgi işleyen yumuşak robotlar geliştirmesine yardımcı olabilir.
Klasik mühendislik yaklaşımı tersine çeviren tasarım, çoğu sıvı sisteminin karşılaştığı koşullara tepki vermesine karşın, Yale’in tasarımı önceki akışların izlerini saklayabiliyor. Fiziksel bileşenleri etkin biçimde bilgi depolayarak geçmiş olayların sistemin sonraki davranışını etkilemesini sağlıyor.

Mikrofloik çipin içinde araştırmacılar, dar kanallar ağı lifli esnek lifler yerleştirdi. Her kanal yaklaşık olarak bir insan saçının yarısı kadar derinliğinde.
Sıvı kanallar üzerinden hareket ederken basınç, tek tek lifleri iki kararlı konfigürasyon arasında itiyor. Her pozisyon sıvı için kullanılabilir yolu değiştirerek sistemin önceki durumunun fiziksel bir kaydını oluşturuyor.
Mühendisler bu iki konfigürasyonu ikili basamaklar ya da sıfır ve birler olarak temsil edebilir. Geleneksel bilgisayar belleğinin aksine, durumlar arasında geçiş için elektronik bileşen gerektirmeyen bir düzenleme söz konusu.
Geleneksi mikrofloik aktif elemanlara dayanırken, bu sistem bilgiyi saklamak için mikro lifleri kullanıyor.
Çalışmanın baş yazarı ve Profesör Amir Pahlavan’ın laboratuvarındaki yüksek lisans öğrencisi Abhineet Rajput
Lifler birbirini de etkileyebiliyor. Etkileşimleri, bireysel değişikliklerin geniş ağının davranışını şekillendirmesine olanak tanıyarak fiziksel belleğin daha karmaşık bir biçimi üretiyor.
Araştırma, yumuşak robotları yönetmek için yeni bir yol açabilir. Böyle makineler genellikle bükülmeleri, dar alanlardan süzülmeleri veya geleneksel donanıma meyok okuyan ortamlarda çalışmaları gerekir.
Bir sıvı denetleyici, sinyalleri taşımak için basınç ve akış hızlarını kullanabilir. Kanallar sistemin farklı bölümlerini birbirine bağlarken, esnek lifler sıvı hareketini düzenleyip bilgiyi saklayabilir.
Tamamen bir sıvı denetleyici tasarlayabilir ve bunu yumuşak bir robote entegre ederek etkin biçimde onun beyni işlevini üstlenebiliriz.
Mekanik mühendislik alanında Yale’de yardımcı profesör Amir Pahlavan
Elektromanyetik girişim, belirli çalışma ortamlarında elektronik sistemleri bozabilir. Sıvı hareketi etrafında kurulan bir denetleyici alternatif sunabilir; araştırmacılar hâlâ bunun robotu pratik görevlerde ne kadar güvenilir biçimde yönlendirebileceğini göstermek zorunda.
Bellek, araştırmacıların hedefinin yalnızca bir parçası. Siguiente soru, mühendislerin sıvı ağlarını belirli tepkiler üretmeye eğitebilmesi mümkün mü?
Eğitim, bir ağı gelen akışlara karşı nasıl tepki verdiğini değiştirebilir ve böylece davranışını uyarlama yolu sağlayabilir. Buna ulaşmak, sistemi geçmiş bilgisini saklamanın ötesine fiziksel öğrenmeye taşıyacaktır.
Aynı ilke, beyni olmadan çevrelerinde yol bulan organizmaları çalışan biyologları da ilgilendirebilir. Örneğin slime moldlar (slime molds), labirentler üzerinden verimli yolları bulabilir. Araştırmacılar mantarların ve bitki köklerinin çevresel değişikliklere nasıl tepki verdiklerini de anlamak istiyor.
Sıvı ağları, etkileşimlerin biriken deneyimin davranışı nasıl şekillendirdiğini araştırmak için fiziksel bir model sunabilir. Teknolojinin nihayetinde faydalı görevleri öğrenebilmesi hâlâ açık kalan bir soru.
Bulular, Physical Review X dergisinde yayımlandı.
Debate este avance en la Comunidad
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.




Tu turno.
Comparta su experiencia, preguntas y aportes. Su correo electrónico no será publicado.