

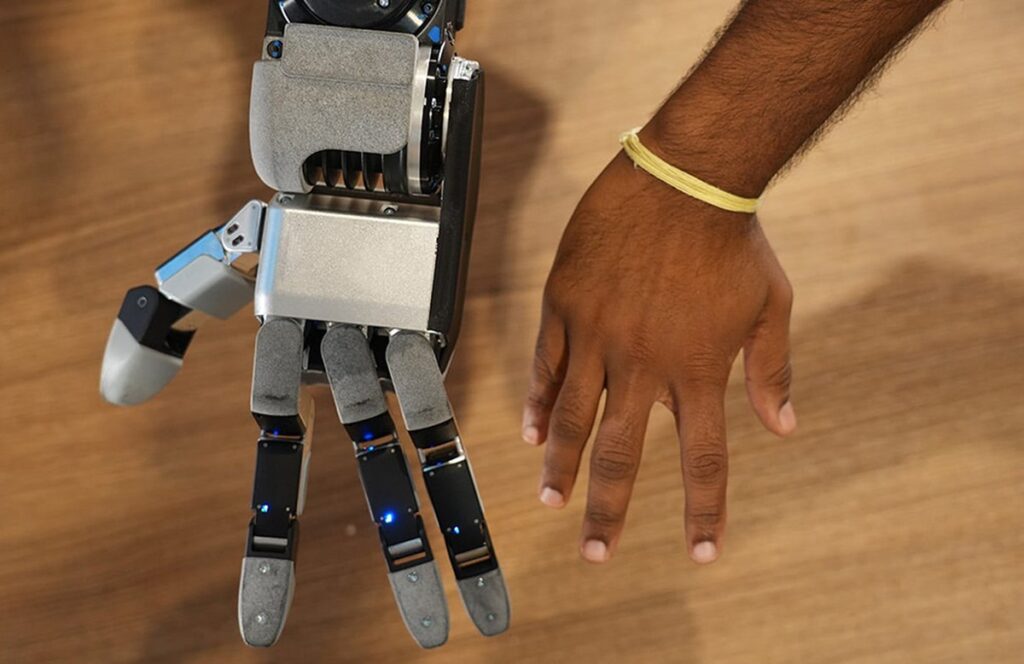
Boston Dynamics, geçen hafta tanıttığı yeni insansı robot elinin tasarım felsefesi ve geliştirme süreci hakkında detay verdi. Dört parmaklı ve 13 serbestlik derecesine (DoF) sahip, doğrudan tahrikli (directly actuated) olarak adlandırılan el, seri üretim için tasarlandığını açıklayan şirket, yenielin güvenilirliği araç kullanabilmesine öncelik verdiğini vurguladı. | Kaynak: Boston Dynamics
Boston Dynamics’in blog yayınında paylaştığı bilgilere göre, dört parmaklı el pembe parmağın kaldırılması ve makinenin dropped the pinky finger boyutunun küçültülmesiyle dikkat çekiyor. Şirket ayrıca yenielin yüksek doğruluklu simülasyon için inşa edildiğini ve benzetimden gerçeğe güçlendirme öğrenmesini (sim-to-real reinforcement learning) mümkün kıldığını belirtti.
Boston Dynamics’in insansı robotları Atlas ile ilgili deneyimlerinden yeni ele ne uyguladığı sorusuna şirket temsilcis Rodriguez, “Atlas’ın ürün yol haritasına sahip olmak, elde etmemiz gereken karmaşıklık düzeyi gibi zor kararları vermekte ve dexterite, güç, dayanıklılık, maliyet, onarılabilirlik ile sensing arasındaki tasarım ödemeleşimlerini yönetmekte anahtar bir kolaylaştırıcıydı” dedi.

Rodriguez, Atlas’ın gövdesinin tasarımından öğrenilen basitlik, modülerlik ve actuator olgunluğunun teoride mantıklı görünse de zamanla hareket hızına büyük etkisi olduğunu belirtti. “Güvenilir bir robot, veriyi daha hızlı toplaymanıza, daha fazla deney çalıştırmanıza ve erken kullanımlarda risk almanıza olanak tanır. Modülerlik ise daha az şeye odaklanıp daha hızlı ilerlemenizi sağlar” diye ekledi.
Şirket, yenielin 13 özdeş aktüatörden oluştuğunu, tamamen kapsülendiğini ve eklemleri geçen kırılgan kablolara sahip olmadığını vurguladı. Rodriguez, “Eldeki önceki modellerin 100 lb’den ağır nesneleri kaldırabilecek kadar güçlü olduğunu gördük; bu yüzden gücü artırmadık, aksine aktüasyon şeffaflığını iyileştirmek için biraz azalttık” diye konuştu.
Şirket ayrıca hazır son etkileyicileri (off-the-shelf end effectors) değerlendirdiği ve eli kendi içinde geliştirmenin nedenini de şu şekilde açıkladı: “Eller, insansların değer önerisinin ayrılmaz bir parçası olan kritik teknolojidir; bu yüzden ona başka bir yaklaşımla yaklaşmak çok zor olurdu.”
Boston Dynamics’in yenielin dayanıklılığını nasıl sağladığı sorusuna Rodriguez, bunun robotun diğer kritik teknolojilerinde yaptığıyla aynı olduğunu belirtti. “Bu harika donanım tasarım ekibiyle başlar; defalarca bunu yapan ve güvenilir donanıma neyin yol açtığını sezgisel olarak bilen bir ekip. Erken tasarım aşamalarında davranış ve ekip arasında güçlü işbirliği kültürü, simülasyon veya maket tasarımlar gibi tekniklerle morfoloji, algılama, tork dağılımı gibi kritik tasarım özelliklerini belirlememizi sağlar.”
Şirket, erken prototipler üretip bunları sistem, kontrol ve davranış ekiplerine test için verdiğini; ardından elleri ve alt bileşenleri sıkı doğrulama ve doğrama testlerinden geçirdiğini anlattı. “Bu zahmetli olabilir ve yeni donanımın yayılmasını başlangıçta yavaşlatabilir, ancak sorunları sahada acıyla keşfetmek yerine daha hızlı düzeltmeye olanak tanıarak süreci hızlandırır” dedi.
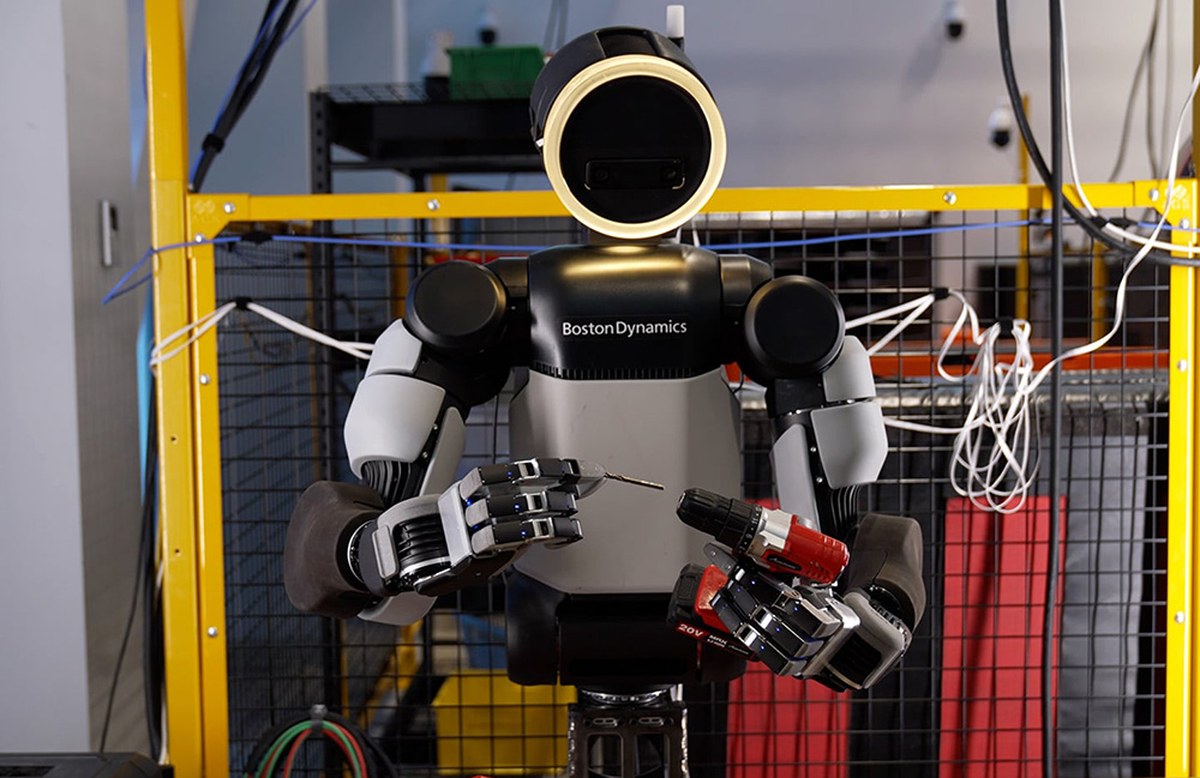
Yeni elle yapılan görevler sorusuna Rodriguez, “Her türden. El gibi karmaşık bir sistem için gereksinimleri tanımlamak zordur; bunun bir yolu daelin gelecekte yapması gerekenleri temsil eden temsili görevlerden oluşan bir paket oluşturmak.” Şirket bu görevlerin çoğunun el aletlerini kullanma, kablolarla uğraşma ve vidaları toplama gibi yaygın endüstriyel görevler olduğunu belirtti.
Boston Dynamics ayrıca parkur veya jimnastik gibi fizikselli başarılardan ilham aldığını; farklı türde top koçuğu ve hızlı el oyunlarıyla meşgul olduklarını söyledi.
Şirket, yenielin simülasyon ve güçlendirme öğrenmesi için çalışmayı kolaylaştırdığını şu şekilde açıkladı: “Aktüasyonu ve iletimi geri sürülebilirlik ve şeffaflık göz önünde bulundurarak tasarlarız. tarafında, farklı sürtünme türlerini telafi etmek gibi kalan bazı ideal olmayan durumları telafi etme teknikleri geliştirdik.”
Bu çalışmaların doğru dinamik ı mümkün kıldığını ve tüm robotun tasarım felsefesinin anahtar olduğunu belirten şirket, bunun güçlendirme öğrenmesinin propriosepsiyonu (aktüatörlerin geri itildiğini hissetmesi) kullanabilen politikaları eğitmeyi daha etkili kıldığını belirtti.
Şirket, yeni ellerin şu anda merkezinde yoğun şekilde kullanıldığı ancak tüm robot filosuna henüz yerleştirilmediğini söyledi. Rodriguez, “Bunun düzenli operasyonları—veri toplama veya uygulamalar gibi—bozmayacağından emin olmak için koordinasyon ve zaman gerektiren bir süreç” diye konuştu.
Bu Gelişmeyi Toplulukta Değerlendirin
Haber hakkındaki düşüncelerinizi, donanım deneyimlerinizi ve teknik sorularınızı topluluk üyeleriyle anlık olarak tartışın.




Söz sizde.
Deneyiminizi, sorularınızı ve katkılarınızı paylaşın. E-posta adresiniz yayımlanmaz.